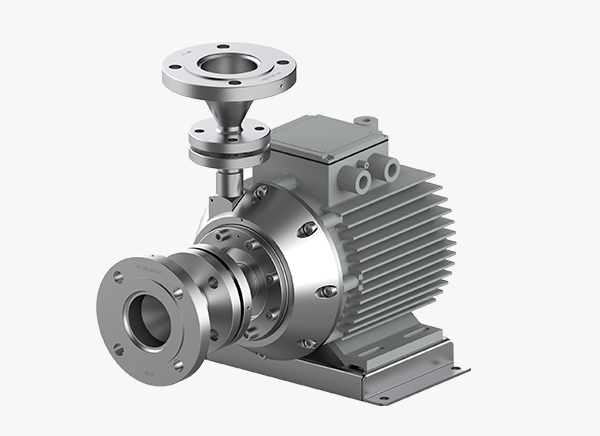
磁悬浮无轴承泵依托磁悬浮电机悬浮驱动一体化技术,取消传统机械轴承与轴系结构,具备无机械摩擦、超洁净、输送平稳、低剪切、免维护等特点,广泛应用于半导体、生物制药等高端精密流体输送场景。由于叶轮转子全程无机械接触、无物理限位,运行中易受流体扰动、转速波动等影响,出现偏移、倾斜、轴向窜动等问题。自平衡算法作为核心控制技术,可实时校正转子姿态、抵消运行扰动,是保障磁悬浮无轴承泵高精度、高稳定运行的关键。
一、转子运行主要扰动因素
磁悬浮无轴承泵转子拥有径向、轴向、倾斜多维度运动自由度,实际工况中多重干扰会破坏悬浮平衡。主要的干扰为流体水力扰动,工况切换、流速变化引发泵腔流场压力波动,产生水力激振力,造成转子径向偏移。同时,叶轮加工存在微量质量偏差,高速旋转时会产生周期性离心力,引发持续振动。此外,设备安装偏差、电机温升导致的磁路漂移、传感器检测误差等静态、动态干扰,都会造成转子偏离中心悬浮位置,必须依靠算法动态调控电磁力实现平衡制衡。
二、自平衡算法整体运行架构
磁悬浮无轴承泵自平衡算法采用传感器、控制器、电磁绕组一体化闭环控制架构,实现实时监测、精准运算、动态校正的全自动调控。设备运行时,高精度传感器持续采集转子位置与姿态信号,经滤波降噪后传输至核心控制器;算法快速计算转子偏移量,输出精准调控指令,调整定子绕组电流与磁场,生成电磁回复力,推动转子回归中心悬浮位置。整体功能分为位置闭环纠偏与动态扰动补偿两大模块,配合专属解耦逻辑,有效隔离悬浮调控与转速驱动的相互干扰,保障设备无脉动平稳输送。
三、核心闭环控制原理
算法采用多自由度自适应PID闭环控制,对转子各维度偏移独立调控、协同制衡。通过比例环节快速抵消瞬时偏移,微分环节预判偏移趋势、抑制转子振荡抖动,积分环节消除长期运行产生的静态偏差,有效补偿传感器漂移、设备温升带来的精度损耗。针对磁悬浮无轴承泵宽转速、宽工况运行特性,算法搭载自适应参数调节机制,可根据转速、流量、负荷动态优化控制参数,低转速提升调控灵敏度,高转速强化阻尼抑振能力,确保全工况悬浮稳定。
四、周期性扰动智能补偿技术
针对转子质量不均、流体激振带来的周期性、重复性振动干扰,单纯基础闭环调控易增加设备负荷、影响输送精度。自平衡算法搭载专属补偿模块,可智能拆解振动信号,精准区分转子固有同频振动与工况关联流体激振,识别扰动幅值与相位,输出反向补偿电磁力,精准抵消周期性扰动力。该技术可有效降低转子振动幅度,减少电磁绕组频繁调节,降低设备温升与器件损耗,提升磁悬浮无轴承泵运行稳定性与使用寿命。
五、多自由度解耦协同控制
磁悬浮无轴承泵转子各运动维度存在动力学耦合特性,单一维度纠偏易引发其他维度次生偏移。算法通过多自由度解耦模型,对转子六自由度运动进行拆解独立运算,在完成单维度校正的同时,预判并补偿耦合干扰,从根源避免姿态失衡。在轴向调控上,算法实时监测介质压差带来的轴向推力变化,动态锁定转子轴向位置,稳定泵腔悬浮间隙,杜绝叶轮磕碰,同时依靠稳定间隙减少流体湍流,降低介质剪切损伤,适配高精密介质输送需求。
六、算法对设备性能的核心赋能
自平衡算法是磁悬浮无轴承泵核心性能落地的底层支撑。稳定的无接触悬浮控制,彻底杜绝机械摩擦颗粒析出,保障介质输送超洁净特性;精准的姿态制衡消除输送脉动,实现流量、压力连续可控,满足高精度工艺要求。同时,无磨损、无频繁应力调节的运行状态,减少设备损耗与故障概率,凸显设备免维护、长寿命优势,大幅提升设备复杂工况适配能力,拓宽高端制造应用场景。
七、技术优化与发展方向
针对工业现场电磁干扰、温度波动等复杂环境,算法集成数字滤波与容错保护功能,过滤信号噪声、规避误调节,保障设备安全运行。未来技术优化将聚焦智能预判与动态适配升级,引入前馈补偿与负载观测技术,提前响应工况变化,提升动态调控速度;依托工业运行数据迭代自适应模型,进一步强化复杂介质、变工况环境的适配能力。
自平衡算法是磁悬浮无轴承泵稳定运行的核心控制中枢,通过闭环纠偏、扰动补偿、解耦协同三大核心技术,解决了无轴承转子悬浮稳定难题。以智能化电磁动态调控替代传统机械限位,充分释放设备超洁净、低剪切、高精准、免维护的性能优势,为半导体、生物制药等高端精密流体输送工艺提供坚实的技术保障。


 热门产品:

